10 月 6 日,Pi 的作者 Armin Ronacher 发表《What is Codemode》,正面回答了一个他自己抛出的问题:既然 bash 就够了,为什么还需要 Codemode?这篇文章既是对他一年多前「不要往上下文里塞工具、用脚本就好」主张的延续,也解释了 Pi 1.0 为何最终通过 Codemode 支持了 MCP。
工具的边界,与 bash 的根本限制
Ronacher 先回到工具本身。外壳(harness)给模型提供工具定义,模型是否愿意调用某个工具,是强化学习的结果。他和团队偏爱 CLI 与 bash,原因是它便于组合调用,而且模型在训练中已经学会了文件系统的行为——执行 echo foo > /tmp/test.txt 之后,/tmp 下就会多出一个 test.txt。
但 bash 有一条根本限制:它只能组合能运行的程序。有些东西不是程序,却必须以原生工具的形式存在。最明显的例子是 read 或 view_image:多模态模型要「看」一张图,不能靠 cat,因为外壳需要把真正的图像载荷注入到 LLM 的协议里。子智能体(sub agent)是另一个例子——要生成和编排子智能体,很难完全绕开外壳提供的工具;理论上可以用环境变量和 Unix socket 让 CLI 回调外壳,但这很粗糙,而且还牵出另一个问题:代码究竟在哪里运行。
大脑与双手
Ronacher 用「大脑与双手」来描述这套结构。大脑是外壳,跑在一台机器上,是被信任的;双手是工具真正执行的地方,Pi 里叫执行环境(execution environment),它常常是同一台机器,但概念上是所有操作的目标。
对 Pi 而言,关键的一点是:外壳大脑与执行 bash、跑工具的目标环境之间存在一条分界线。把两者拆开有很实际的后果——它们运行在不同的文件系统上,也有不同的信任级别。比如使用 Gondolin 这类沙箱方案时,bash 一侧会被妥善沙箱化,但外壳本身不在沙箱内。
Codemode 做什么
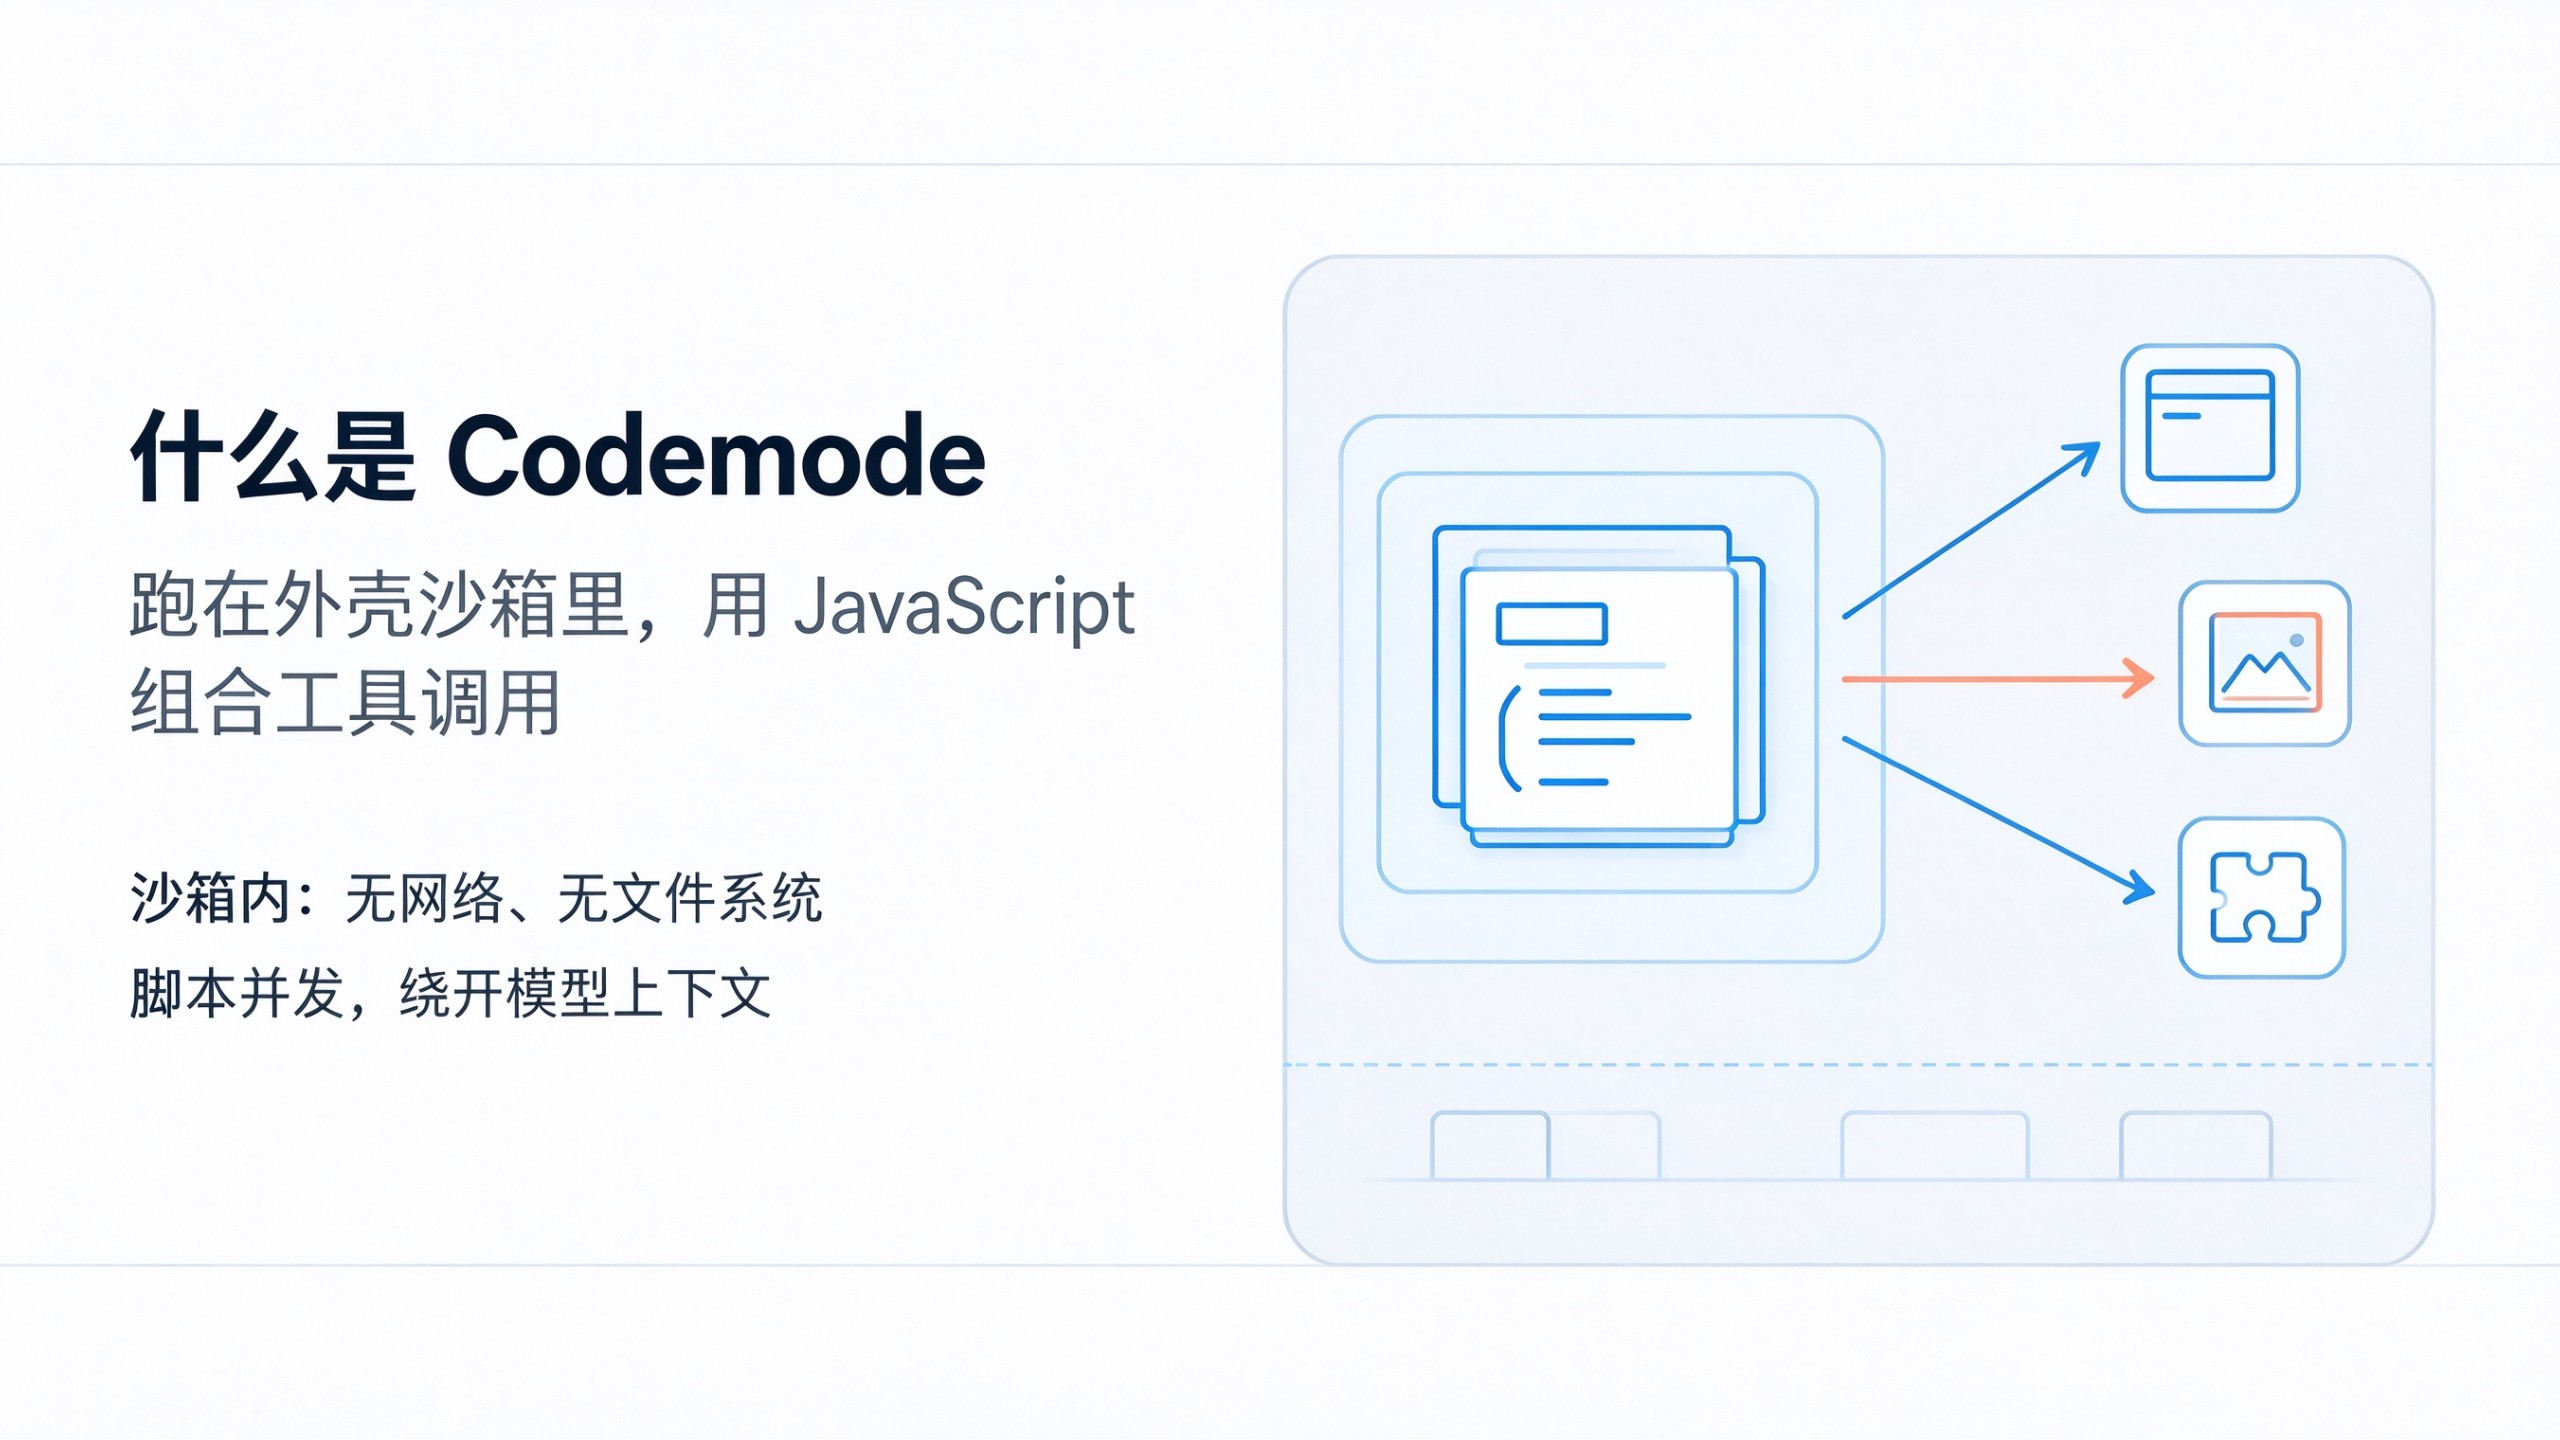
Codemode 正是让 LLM 在外壳一侧(而非执行环境一侧)表达和编排复杂操作的方式。它运行在外壳自己的沙箱里:在 Pi 中,它是一个跑在 WASM 运行时的 QuickJS,被刻意限制了能力——没有网络、没有文件系统、没有定时器、内存有限,唯一出路就是调用更多工具。Ronacher 补充说,同样的思路也可以换成 Scheme 之类的语言。
Codemode 这个名字来自 Cloudflare。它的核心是从某种编程语言里发起工具调用,从而不必经过 LLM 上下文就能组合这些调用。与普通工具调用的差别体现在几处:
- 输出不再被截断:普通 bash 调用只把尾部约 2000 行塞进上下文,不够就得让智能体自己去看溢出文件;经由 Codemode 发起时,更大的输出会结构化地返回给脚本。
- 可以表达并发与工作流:因为宿主语言是 JavaScript,智能体可以用
Promise.all并发处理。常见用法是先探测某类工具返回的 5 到 10 条数据看清结构,再写一段脚本批量处理后续条目。Pi 自己把并发工具执行限制在 4 个,超出的排队,所以Promise.all是安全的。 - 可以把状态写进 transcript:一次 Codemode 调用可以用
store()存下数据,会话里下一次调用再load()回来——注意这份状态在外壳主机上,不在沙箱里。 - 能触达不适合做成工具的能力:图像生成、用 Jev 这类分类模型做一次性分类,在传统界面里没有合适的位置,暴露成工具只会白占上下文,但在 Codemode 里可以直接调用内部模型 API。
启用方面,Codemode 默认只在开启 MCP 时启用,也可以通过设置里的 "defaultTools": ["+codemode"] 打开。
几个真实会话里的用法
Ronacher 贴出了几段来自真实 Pi 会话的代码,都是模型自己写的。最直接的一段是生成图像:用 models.getAvailableOfType("image") 拿到图像模型,models.generateImages() 生成后,再把结果里的图像块交给 image() 回传给模型——外壳会同时把它落盘为临时产物,方便智能体之后交给 bash 使用。
第二段用分类模型 Jev 批量处理 GitHub issue:先 gh issue list 取回 100 个 issue,再用 Promise.all 对每个 issue 并行调用 models.classify(),同时问出情绪倾向、挫败感评分和类型三个问题,最后用 store("sentiment_results", results) 把结果留在会话里,并按挫败感倒序返回前 12 条。
第三段更激进:让 Jev 驱动游戏引擎来调试。模型自己摸清了作者的 tankctl 命令,围绕它搭了一个 30 步循环——每一步先从游戏引擎取一份状态文本,再交给 Jev 决定下一步动作(攻击、接近、闪避还是吃道具),然后由脚本把动作翻译成具体指令执行。
最后是 MCP。因为 Pi 并不把 MCP 工具直接暴露给 LLM,智能体要先在 Codemode 里做工具搜索来发现能力,这种渐进式发现让 MCP 在很多场景下够用。示例中,智能体直接调用了 Sentry MCP 的 find_organizations 和 find_projects——它并非凭空猜出工具名,而是从系统提示词里得知该服务器可用。
MCP 的现实问题
Ronacher 说 MCP 是一个「极大受益于 Codemode 的协议」,问题在于它眼下往往面向尚未使用 Codemode 的外壳。Cloudflare 的临时做法是把 Codemode 塞进 MCP 服务器内部,结果形成「Codemode 套 Codemode」:双重 JSON 转义、小模型容易糊涂,而且内层代码无法调用外层的工具。
他给出四条改进建议:
- 结构化内容:Codemode 希望调用返回格式良好的 JSON,MCP 的
outputSchema正合此意。 - 结果一致性:有些服务器会按结果条数做 token 优化,导致先探测 5 条能成功、批量到上限时反而失败。
- 大体积二进制数据:MCP 目前还不支持,很多有意思的用例只能靠预签名 URL 之类的绕路方案。
- 可组合的工具搜索:服务器或许比客户端更清楚哪个工具合适,但目前没有机制让外壳跨多个 MCP 服务器分发工具搜索。
这不是反转
Codemode 是否推翻了 Ronacher 一年前力挺 CLI 的立场?他认为不是。在他看来,MCP 生态恰好走上了他们一年前指出的那条路——代码;而 Codemode 比 MCP 更进一步,它在外壳内部为智能体提供了更强的表达自由。
仍未解决的问题也很明确:一是持久性(durability)更棘手,可能得借鉴持久化工作流引擎的思路为调用做快照,或者干脆换用 Starlark 这类具有确定性语义的语言;二是图像与二进制数据,以及这套模式对较小模型并不友好,都还需要继续打磨。Ronacher 的结论是:这不是个完美方案,但相当有用,值得更多地用起来。
核心总结
- 问题起点:bash 只能组合能运行的程序,而
read、view_image、子智能体这类能力必须由外壳原生提供,且代码运行位置需要区分 - 结构区分:外壳是「大脑」,可信、在沙箱之外;执行环境是「双手」,两者文件系统与信任级别不同
- Codemode 定位:跑在外壳侧沙箱(Pi 用 WASM 里的 QuickJS,无网络/文件系统/定时器)的编排层,用 JavaScript 组合工具调用,不必经过 LLM 上下文
- 实际收益:结构化大输出、并发工作流、用
store()/load()把状态写进 transcript、直接调用图像与分类模型 - MCP:Codemode 让 MCP 变得可用(渐进式工具发现),但「Codemode 套 Codemode」很别扭;需要结构化内容、结果一致性、大二进制支持与可组合的工具搜索
- 未解问题:持久化更难(可能借鉴工作流引擎或改用 Starlark)、图像与二进制数据、小模型能力不足
原文:What is Codemode(Armin Ronacher’s Thoughts and Writings,2026-10-06)


